Automatización industrial
El ciclo de trabajo de un PLC explicado paso a paso
Un PLC no ejecuta una única acción: repite continuamente lectura de entradas, lógica, actualización de salidas, comunicaciones y diagnóstico. Entender el ciclo permite estimar tiempos de respuesta y evitar errores en señales rápidas.
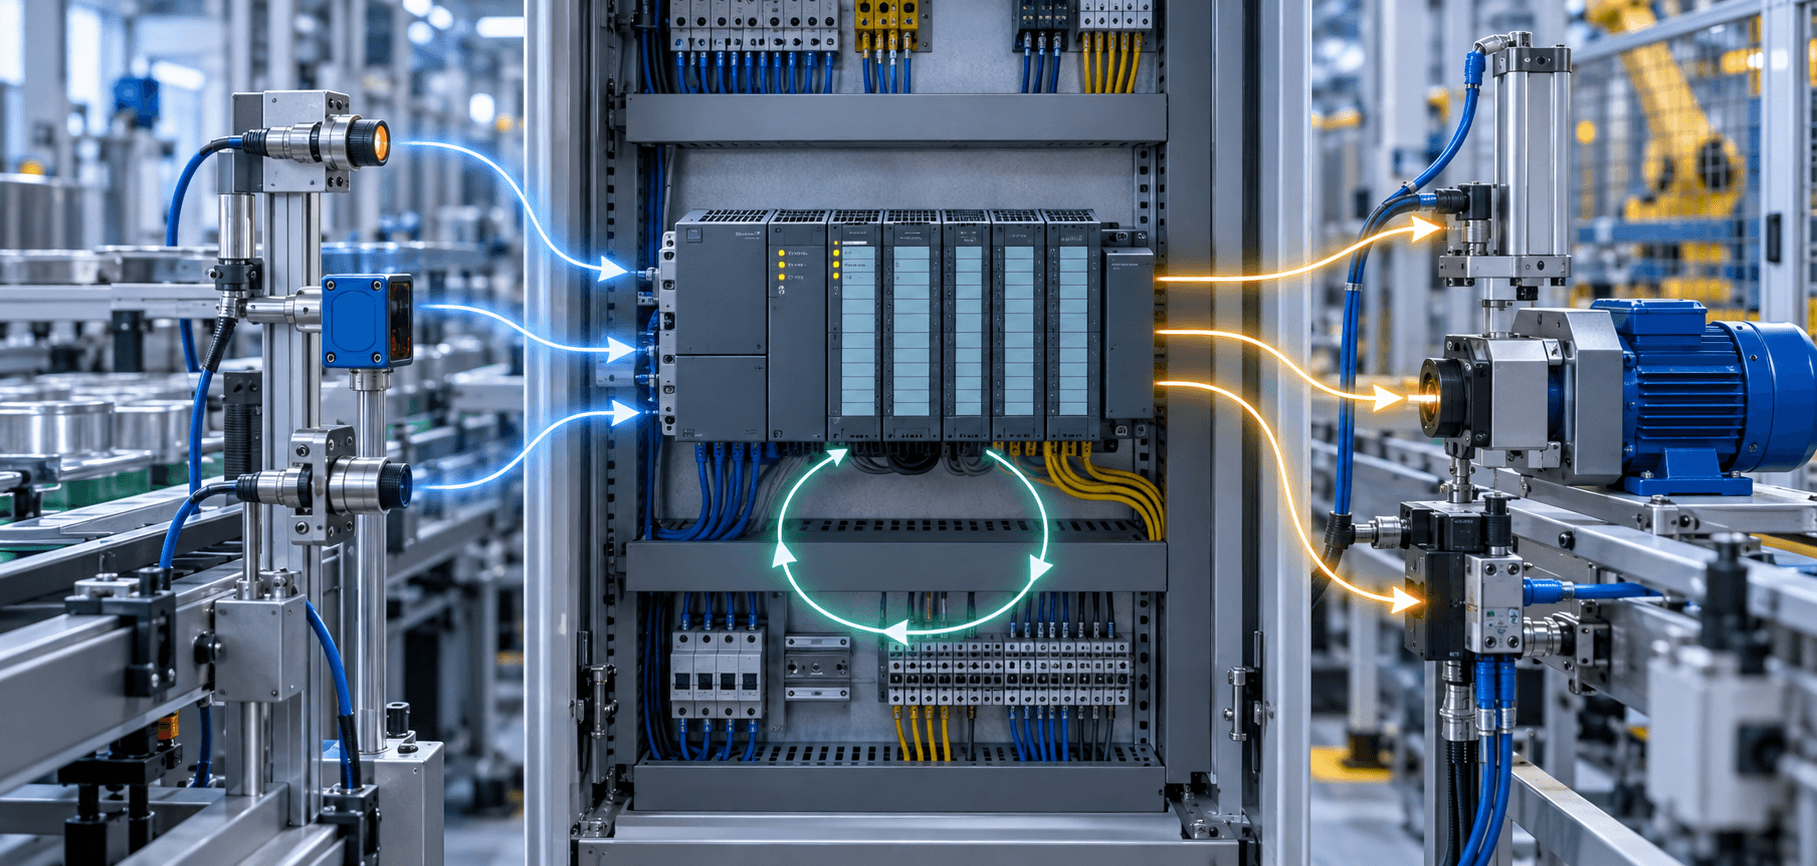
El ciclo de scan en una frase
En su funcionamiento normal, el PLC captura el estado de las entradas, ejecuta el programa con esos datos, actualiza las salidas y atiende comunicaciones y diagnósticos. Después repite el proceso. El tiempo total y el momento exacto de actualización determinan la respuesta real de la máquina.
Qué es el ciclo de trabajo de un PLC
El ciclo de trabajo, también llamado ciclo de scan, es la secuencia repetitiva con la que el controlador observa el proceso y calcula una respuesta. La ejecución cíclica hace que una señal física no se traduzca instantáneamente en una salida: intervienen filtros, lectura de entradas, programa, actualización de salidas y tiempo de actuación del dispositivo final.
La duración puede variar con el tamaño del programa, el tipo de instrucciones, las comunicaciones y las tareas activas. Por eso el tiempo de scan medido en un proyecto real es más útil que una cifra teórica aislada.
Paso 1: lectura de las entradas
El sistema lee los módulos de entrada y transfiere sus estados a una zona de memoria conocida como imagen de proceso de entradas. El programa trabaja normalmente con esa copia estable durante el ciclo.
Una señal que cambia justo después de la lectura puede no utilizarse hasta el ciclo siguiente. Además, los filtros de entrada, la conversión analógica y la actualización de una estación remota añaden tiempo antes de que el dato esté disponible.
Paso 2: ejecución del programa
La CPU recorre las instrucciones de las tareas configuradas. Evalúa contactos, comparaciones, temporizadores, cálculos, bloques de función y condiciones de interbloqueo utilizando los datos disponibles.
El orden importa. Si una variable se escribe en una parte del programa, las instrucciones posteriores pueden leer el nuevo valor dentro del mismo ciclo. En cambio, una salida física puede no cambiar hasta la fase de actualización, salvo que se utilicen funciones de acceso inmediato compatibles.
- Organizar el programa por funciones y no solo por orden histórico.
- Evitar escrituras contradictorias sobre la misma variable.
- Controlar bucles, comunicaciones y cálculos de ejecución variable.
- Medir tiempos máximo y medio, no únicamente el último valor.
Paso 3: actualización de las salidas
Durante el programa se calculan los valores de la imagen de proceso de salidas. Al terminar la fase correspondiente, el sistema transfiere esos valores a los módulos físicos.
El tiempo de reacción completo incluye el retardo del módulo y del actuador. Una salida de transistor, una salida de relé, un contactor y una electroválvula tienen comportamientos muy distintos. Para evaluar una función rápida hay que sumar todas las etapas de la cadena.
| Etapa | Retardo posible | Cómo verificarlo |
|---|---|---|
| Sensor | Respuesta y filtro interno. | Ficha técnica y ensayo con el objeto real. |
| Entrada | Filtro, conversión o red remota. | Configuración del canal y diagnóstico. |
| CPU | Espera hasta lectura y ejecución. | Tiempo de ciclo y prioridad de tarea. |
| Salida | Actualización y conmutación. | Tipo de salida y especificación del módulo. |
| Actuador | Tiempo eléctrico, mecánico o neumático. | Medición en la máquina. |
Comunicaciones, diagnóstico y tareas del sistema
El PLC también intercambia datos con HMI, variadores, E/S remota y sistemas de supervisión. Estas actividades consumen tiempo de procesamiento y pueden ejecutarse entre ciclos, en intervalos asignados o mediante tareas específicas.
Una carga de comunicaciones elevada no siempre detiene el programa, pero puede aumentar la variación del ciclo. Deben vigilarse tiempo máximo, pérdida de dispositivos, reintentos, número de conexiones y volumen de datos transferido.
Tareas periódicas, interrupciones y acceso inmediato
Las tareas periódicas ejecutan lógica a intervalos definidos y permiten separar funciones con distintas necesidades temporales. Las interrupciones atienden eventos concretos con prioridad. El acceso inmediato puede leer o escribir un punto físico sin esperar la actualización general.
Estas funciones deben utilizarse con criterio. Una tarea de alta prioridad demasiado larga puede retrasar el resto del sistema. Una salida inmediata puede romper la coherencia esperada por otras partes del programa. La documentación debe indicar qué señales se tratan fuera del ciclo normal y por qué.
Ejemplo de tiempo de respuesta
Supongamos un sensor con filtro de 3 ms, una entrada local, un ciclo máximo de 8 ms, una salida de transistor de 1 ms y una válvula que tarda 20 ms en moverse. En el peor caso, la señal puede esperar casi un ciclo antes de leerse y otro tramo antes de aplicarse a la salida.
No basta con sumar valores típicos. Deben considerarse el peor instante de llegada, la variación del ciclo, los filtros configurados, la red y el comportamiento del actuador. La validación final se realiza midiendo la cadena completa en condiciones representativas.
- Identificar el cambio físico que inicia la respuesta.
- Anotar retardos de sensor, módulo y red.
- Medir el tiempo máximo de las tareas implicadas.
- Añadir la conmutación de salida y el tiempo del actuador.
- Validar el peor caso con una prueba trazable.
Preguntas frecuentes
¿Cuál es un buen tiempo de ciclo para un PLC?
No existe un valor universal. Debe ser suficientemente corto y estable para la dinámica del proceso. Una instalación lenta puede admitir decenas de milisegundos; una función rápida puede necesitar tareas, entradas y salidas específicas.
¿Las entradas cambian durante la ejecución del programa?
Las entradas físicas pueden cambiar, pero el programa suele trabajar con la imagen capturada al inicio de la fase de lectura. El acceso inmediato es una excepción que depende del controlador.
¿Una HMI aumenta el tiempo de scan?
Puede aumentar la carga de comunicaciones, especialmente si solicita muchas variables con alta frecuencia. El efecto depende de la CPU, el protocolo y cómo se organicen las lecturas.
¿Cómo se mide el tiempo real de respuesta?
Combinando los diagnósticos del PLC con mediciones físicas, por ejemplo registrando la transición del sensor y la actuación de la salida con instrumentación adecuada. Debe medirse el peor caso, no solo el promedio.
Artículos relacionados
Referencias técnicas
- IEC 61131-3:2025Lenguajes y modelo de programación de controladores programables.
- Siemens S7-1200 System Manual, V4.7Procesamiento del programa, imagen de proceso, tareas y diagnóstico.
- Rockwell Automation: Programmable ControllersDescripción de controladores, E/S y ejecución de funciones de automatización.