Movimiento y posicionamiento
Servomotor o motor paso a paso: cuál elegir para posicionamiento
La precisión nominal no decide por sí sola. Velocidad, par, inercia, ciclo, resonancias, realimentación y respuesta dinámica determinan qué tecnología encaja.
Respuesta técnica
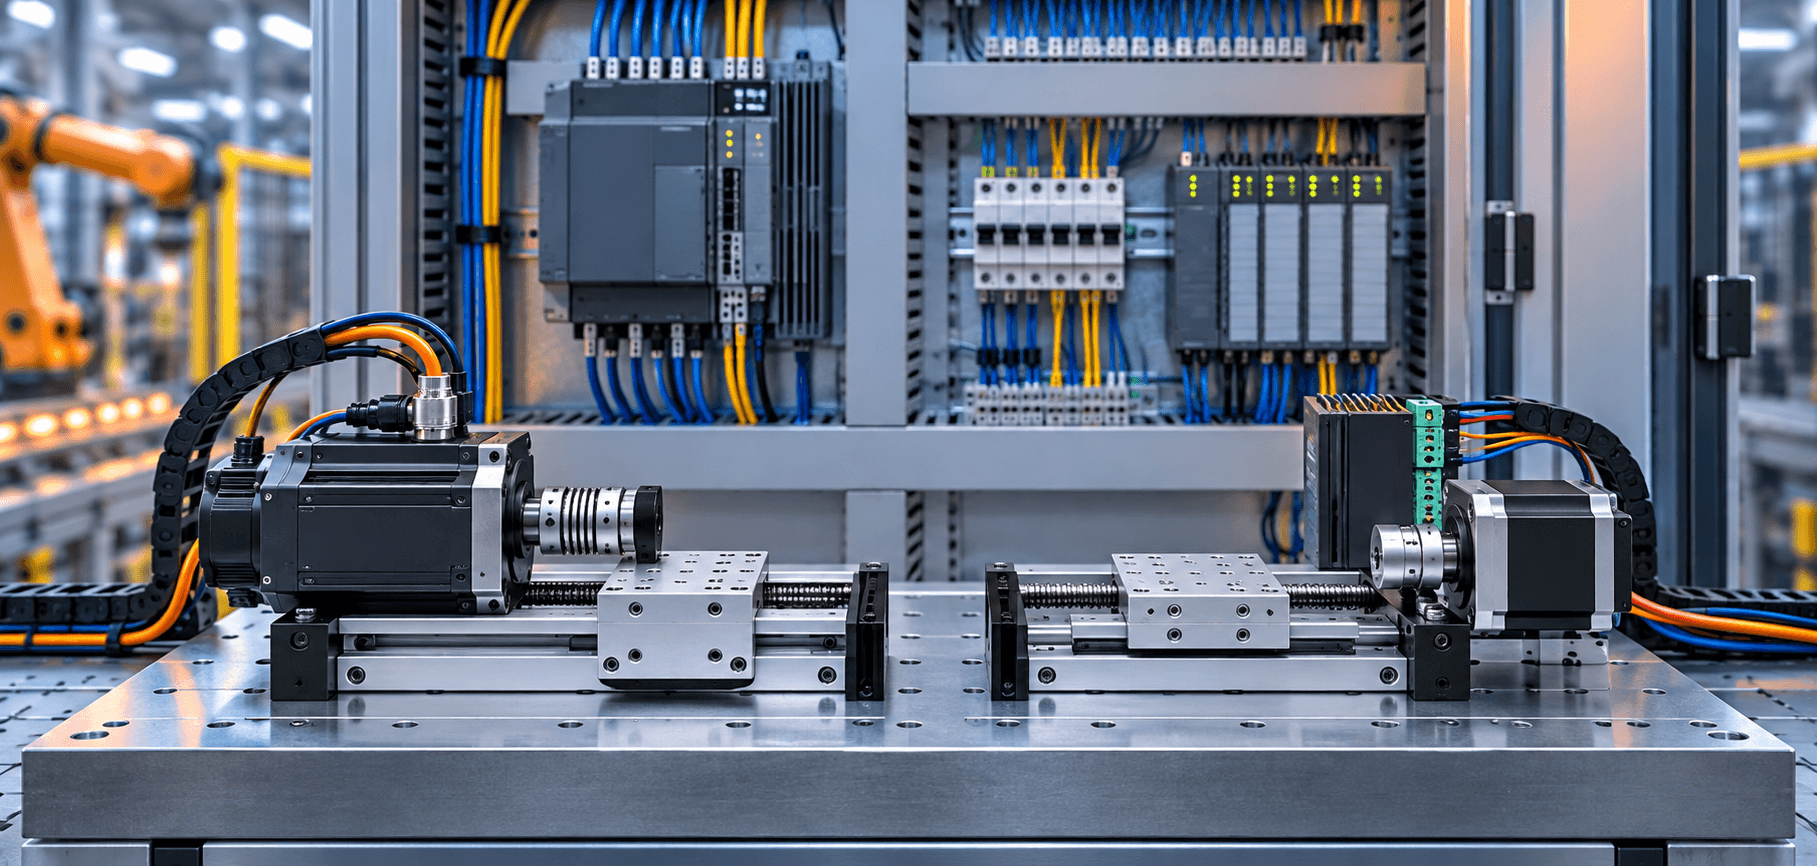
El paso a paso ofrece posicionamiento sencillo y buen par a baja velocidad, habitualmente con menor coste. El servo usa realimentación y destaca en velocidad, dinámica y control de par. Para elegir hay que comparar la curva par-velocidad y el perfil completo de movimiento, no solo el par estático.
Definir el perfil de movimiento
Documenta distancia o ángulo, velocidad máxima, aceleración, tiempo de posicionamiento, repetibilidad, precisión, carga, transmisión, orientación y ciclos por minuto. Calcula par de aceleración, fricción y proceso.
La carga reflejada y la relación de inercias influyen en estabilidad. Una reductora cambia par, velocidad, resolución y holgura.
Motor paso a paso
Avanza por incrementos comandados por el driver. En lazo abierto se presupone que sigue los pulsos; si el par disponible es insuficiente puede perder pasos sin que el controlador lo sepa.
Ofrece buen comportamiento a baja velocidad y retención, pero el par cae al aumentar la velocidad. Resonancias, calentamiento en reposo y margen de par deben evaluarse.
Servomotor
El servo cierra el lazo con encoder y regula posición, velocidad o par. Puede alcanzar altas velocidades, responder a perturbaciones y generar picos de par durante un tiempo especificado.
Requiere ajuste, compatibilidad entre motor y accionamiento y atención a regeneración, cableado y EMC. La realimentación no corrige holguras mecánicas situadas fuera del punto medido.
Resolución, precisión y repetibilidad
Los pasos por vuelta o cuentas del encoder describen resolución de mando o medida, no la precisión final. La transmisión, rigidez, excentricidad, temperatura y calibración contribuyen al error.
Una especificación real debe indicar carga, velocidad, sentido de aproximación y punto donde se mide.
Dimensionamiento
Superpone el perfil de par requerido con la curva par-velocidad. Aplica márgenes recomendados, comprueba par RMS y pico, velocidad, inercia, ciclo térmico y capacidad de frenado.
La alimentación del driver afecta el rendimiento del paso a paso; la tensión del bus y la regeneración condicionan el servo.
- Par continuo y pico.
- Velocidad de trabajo y máxima.
- Inercia reflejada.
- Tiempo de aceleración.
- Ciclo y temperatura.
- Freno de mantenimiento si la carga lo exige.
Decisión práctica
Un indexador moderado y económico puede resolverse con paso a paso si existe margen contra pérdida de sincronismo. Un eje rápido, con perturbaciones o exigencia de control de par suele favorecer el servo. Entre ambos existen pasos a paso con realimentación.
Errores frecuentes
- Comparar solo par de retención.
- Igualar resolución y precisión.
- Ignorar resonancias y caída de par.
- Sobredimensionar el servo y dificultar el ajuste.
- No calcular regeneración en ejes verticales.
- Usar el freno del motor como freno dinámico sin autorización.
Preguntas frecuentes
¿Un paso a paso siempre pierde pasos?
No. Con un perfil de movimiento y un margen de par adecuados puede seguir las órdenes sin perderlos. En lazo abierto, sin embargo, una sobrecarga o resonancia puede causar pérdida de sincronismo sin aviso; si es crítico detectarla, valora realimentación.
¿Un servo siempre es más preciso?
No necesariamente en el punto de trabajo. Su encoder cierra el lazo del motor, pero holgura, flexión, transmisión y calibración pueden dominar el error del eje. Compara precisión y repetibilidad del sistema completo.
¿Qué es el par RMS?
Es el par eficaz calculado a partir de las fases del ciclo de trabajo. Se compara con el par continuo admisible del conjunto motor-accionamiento para comprobar el calentamiento; también hay que verificar por separado el par pico.
¿Necesito freno en un eje vertical?
Depende de la evaluación de riesgos y de la mecánica. Una carga que pueda caer al quitar tensión puede requerir un freno de mantenimiento u otra retención adecuada; comprueba que el dispositivo esté homologado para esa función y no lo uses como freno dinámico sin autorización del fabricante.
Continúa en el catálogo
Explora estas categorías con productos relacionados con el artículo.
Artículos relacionados
Referencias técnicas
- Oriental Motor: Servo vs StepperComparación oficial de velocidad y par.
- Oriental Motor: closed-loop stepper optionComparación de servo y paso a paso con realimentación.
- IEC 61800-5-1Requisitos de seguridad para accionamientos eléctricos de velocidad variable.